CERNOA
La percezione visiva che un robot o un agente AI può interrogare come uno strumento. Osserva di continuo, ricorda ciò che ha visto, risponde in linguaggio naturale e dice con chiarezza quando non sa. È un programma di ricerca in corso, impostato per essere misurato.
Ognuna con il suo confronto, la sua metrica e la sua soglia, fissati prima di vedere i risultati.
A ogni fase si decide se proseguire, cambiare strada o fermarsi, in base a criteri stabiliti prima.
Formulazioni, concetti, categorie e ambienti nuovi si misurano separatamente: riuscire in uno non dimostra gli altri.
Tra due strade, manca quella di mezzo
Un robot o un agente che lavora nel mondo deve rispondere a richieste visive che non conosce in anticipo. Oggi ha due scelte, e nessuna basta.
Modelli specializzati. Veloci e prevedibili, ma non accettano un compito nuovo senza un nuovo addestramento: ogni richiesta nuova è un progetto.
Un grande modello sempre acceso. Flessibile, ma costoso, lento rispetto alle immagini che arrivano, privo di memoria degli oggetti e difficile da tarare: costi, tempi e imprevedibilità.
Tre idee, un solo comportamento
Una visione generalista non è necessariamente un unico grande modello: può essere un sistema che sa scegliere come percepire, che cosa interrogare e quanto approfondire, in base a ciò che gli viene chiesto, al rischio e al tempo a disposizione.
Non un modello più grande: un sistema che decide dove investire attenzione e che cosa conservare.
Guarda sempre, approfondisce quando serve
Osserva di continuo riusando ciò che ha già visto, e investe più calcolo solo quando il rischio, il dubbio o la richiesta lo giustificano.
Ricorda il mondo nel tempo
Tiene traccia di oggetti, posizioni e movimenti, e distingue ciò che ha misurato da ciò che ha dedotto.
Dice cosa sa e cosa no
Ogni risposta dichiara che cosa l’ha prodotta, quando è stata osservata e quanto è certa. Se non sa, si astiene.
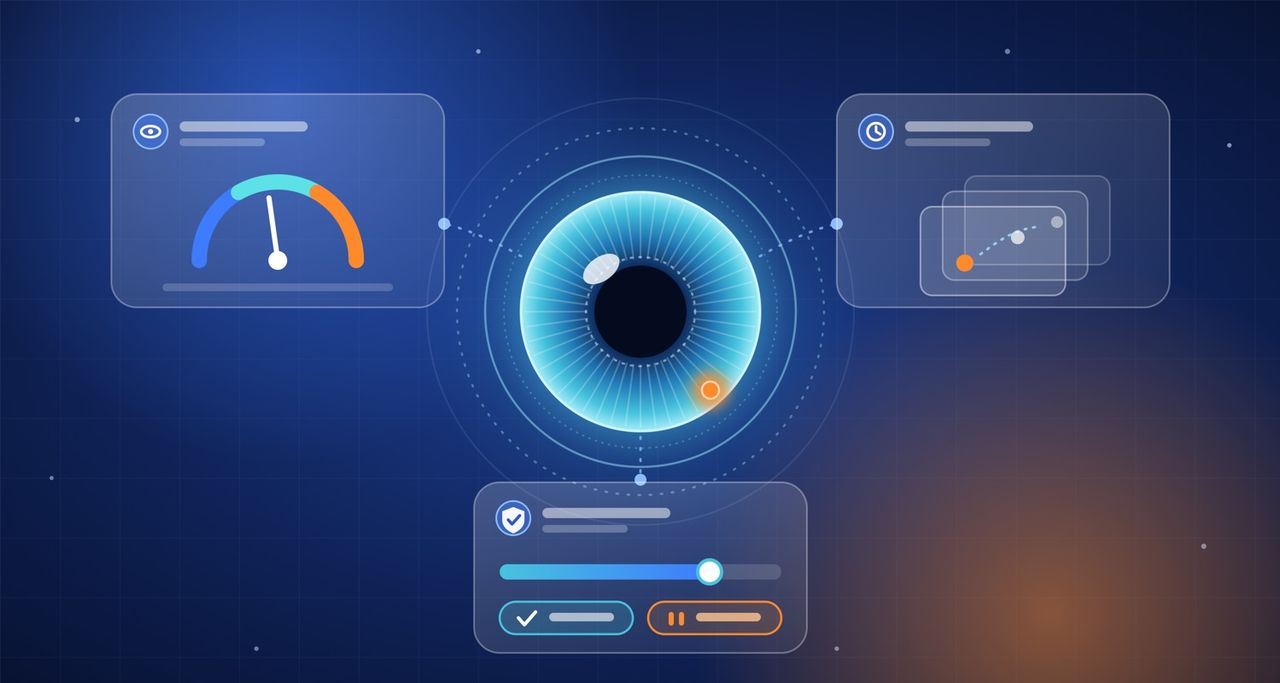
Una risposta onesta vale più di una risposta sicura
Ogni risposta di CERNOA ha uno stato esplicito. Se il robot ha fretta, riceve subito una prima risposta provvisoria; se poi arrivano nuove evidenze, la risposta viene rivista e il sistema indica che cosa è cambiato e perché.
Quando manca l’evidenza visiva, la richiesta è ambigua o supera ciò che il sistema ha dimostrato di saper fare, CERNOA si astiene e ne spiega il motivo. Ogni numero dichiara che cosa misura: una somiglianza non è una probabilità e non viene presentata come tale.
La percezione informa, non comanda la sicurezza
I controlli in tempo reale, l’evitamento delle collisioni e l’arresto di emergenza non dipendono mai da CERNOA né da un modello linguistico.
Ambienti diversi, un metodo di verifica
Retail · scaffali e punti vendita
Riconoscere prodotti mancanti o fuori posto confrontando ciò che vede con ciò che dovrebbe esserci. In verifica: copertura visiva e astensione.
Logistica · magazzini e movimentazione
Sapere se un collo è ancora dove deve essere, e da quanto tempo lo si è visto. In verifica: memoria nel tempo.
Manutenzione · impianti industriali
Leggere lo stato di comandi e componenti, dicendo quando la visibilità non basta. In verifica: dettaglio fine e limiti di visibilità.
Robotica · robot in ambienti nuovi
Ritrovare un oggetto lasciato altrove, anche dopo che la scena è cambiata. In verifica: persistenza degli oggetti.
Ogni affermazione si misura
Il programma è impostato come un esperimento: le ipotesi si dichiarano prima di misurare, si confrontano con alternative forti e un risultato negativo ha lo stesso peso di uno positivo. Misuriamo accuratezza, calibrazione della certezza, tempi di risposta, costo di calcolo e tenuta nel tempo. Non ci basta una demo: serve un benchmark riproducibile. Dove parliamo di obiettivi e non di risultati, lo diciamo.
Ogni prova si ripete almeno tre volte con inizializzazioni diverse e i risultati portano intervalli di confidenza.
Un buon risultato in un ambiente non vale in automatico per gli altri: cambiano geometrie, luce, aspettative e conseguenze degli errori. Ogni ambiente si mette alla prova; se serve adattamento, lo dichiariamo insieme al suo costo.
| OBIETTIVO | TRAGUARDO | NOTA |
|---|---|---|
| Osservazione continua | 20–30 immagini al secondo | Sostenute |
| Risposta a richieste semplici | 0,1 s al massimo | 95° percentile |
| Compiti critici | 0 peggioramenti | Soglie fissate prima della prova |
Criteri decisionali preliminari, da confermare sull’hardware reale: non sono prestazioni dimostrate né promesse.
Dalla ricerca a uno strumento utilizzabile
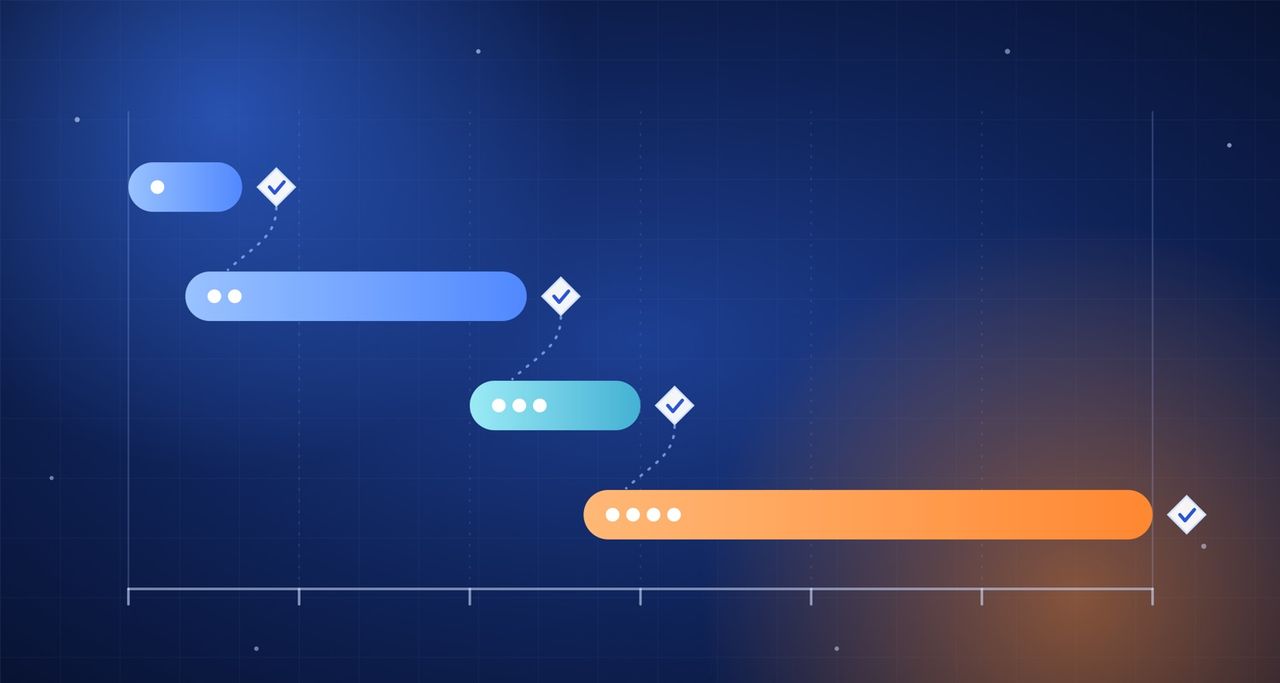
Il programma procede per fasi, ciascuna chiusa da un criterio di passaggio stabilito in anticipo. Le durate sono indicative e si ricalibrano a ogni passaggio. Si parte da un solo ambiente pilota.
Prototipo completo · mesi 0–2
Una versione essenziale ma completa, su un ambiente e un hardware definiti: serve a misurare dove si perde tempo davvero e dà la base per confrontare ogni passo successivo. Esito: demo misurata su tre famiglie di domande.
Dati e nucleo scientifico · mesi 1–7
Un banco di prova versionato, confronti con alternative forti e le prime verifiche delle ipotesi centrali. Esito: report dei confronti e primi passaggi di fase.
Strumento interrogabile · mesi 6–9
Un’interfaccia documentata per agenti e robot, con risposte dichiarate nel loro grado di certezza e con la possibilità di astenersi. Esito: interfaccia documentata.
Persistenza e integrazione · mesi 8–18
Una memoria che dura nel tempo, più richieste in parallelo e la dimostrazione riproducibile del sistema completo. Esito: dimostrazione riproducibile.
Hai un ambiente in cui un robot deve saper vedere?
Raccontaci il caso: valutiamo insieme se la tua domanda è alla portata di CERNOA e come metterla alla prova.